8月14日下午,内蒙古工业大学陈杰博士应邀来我院开展学术交流,作题为“软体机器人的设计、建模、控制与应用探索”的学术报告。报告会由学院青年教师张松主持,学院相关专业教师、研究生到场参会交流。
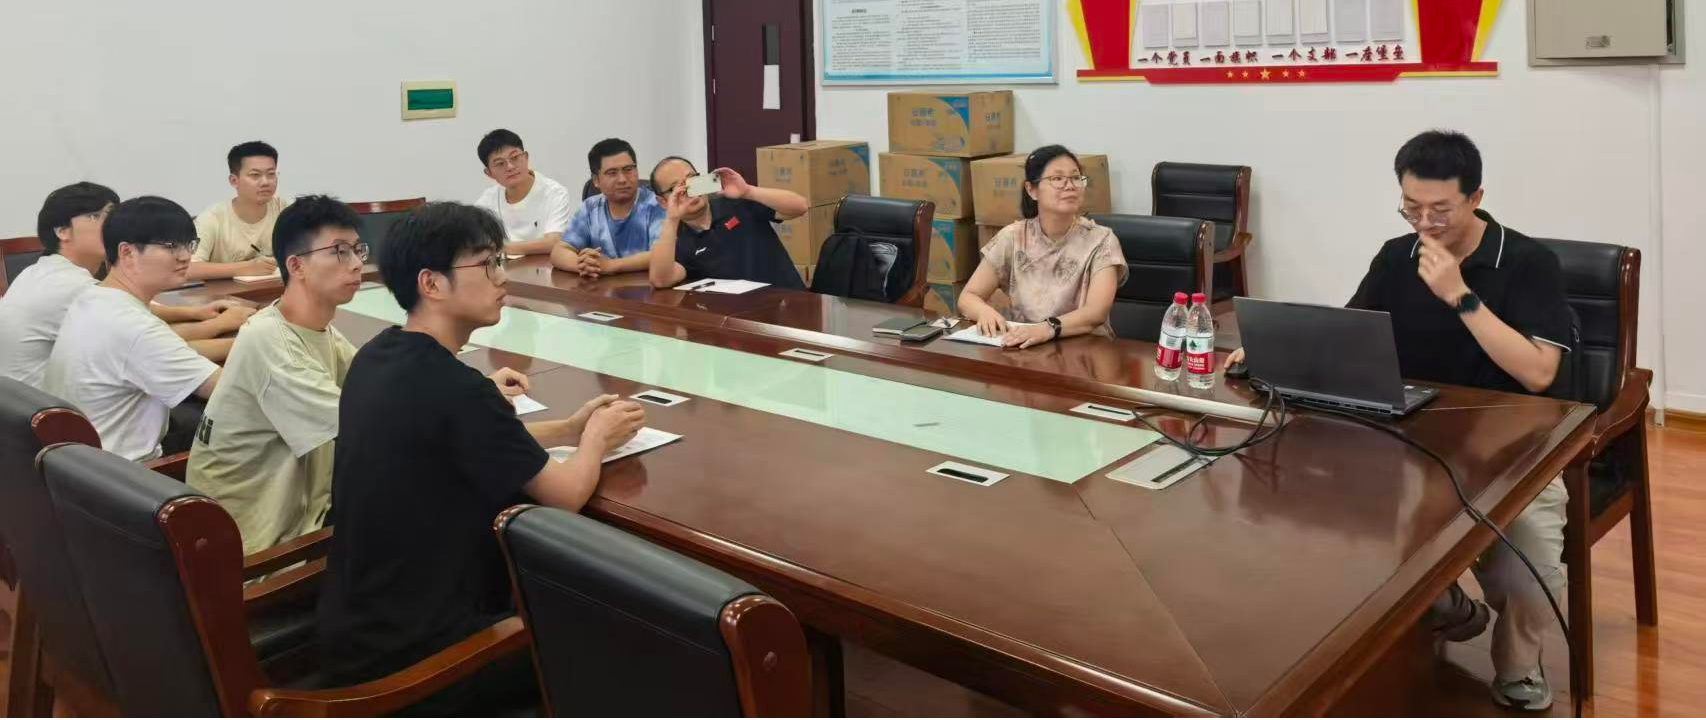
报告围绕软体机器人的设计、建模、控制与应用展开,介绍气动软体驱动器、软体连续体机器人及柔顺抓取机构等典型结构设计方法;并针对软体机器人复杂非线性动力学,介绍物理建模、数据驱动建模以及基于Koopman算子的控制导向建模方法;在此基础上,进一步探讨软体机器人的轨迹跟踪、自适应补偿及数据驱动控制方法,提高复杂工况下的运动精度与鲁棒性。最后,结合软体机器人在仿生运动、医疗辅助、柔性抓取以及管道等受限空间作业中的应用研究,讨论从结构设计、模型构建、控制实现到场景应用的一体化研究思路,并对变刚度、自感知与自主控制等发展方向进行展望。讲座结束后,在场师生围绕专业相关问题与陈杰博士开展深入交流探讨。
陈杰,现就职于内蒙古工业大学机械工程学院,校聘副教授,硕士研究生导师。于2019年和2024年毕业于南开大学人工智能学院,分别获工学学士和博士学位,师从南开大学韩建达教授。长期从事软体/手术机器人、机器人建模与辨识、复杂系统运动控制及智能控制算法研究。博士毕业后曾任联影医疗、千寻智能机器人部门系统工程师,参与腔镜手术机器人、人形机器人等高端智能装备研发。近年来发表SCI/EI论文10余篇,两次获得IEEE相关国际会议最佳论文奖,主持和参与国家重点研发计划、国家自然科学基金、自治区重大专项、自治区自然科学基金等多项科研项目。



 当前位置:
 皖公网安备34020202000153号